引言
在智能制造与数字化转型的浪潮中,工厂厂房不再仅仅是生产制造的物理空间,更成为软件开发所需数据与场景的重要来源。工厂厂房拍摄——通过照片、视频、三维扫描等手段对厂房环境、设备、流程进行系统性记录——正逐步渗透到软件开发的多个环节,为工业软件、数字孪生、机器视觉、AR/VR培训等应用提供关键支撑。本文将探讨工厂厂房拍摄如何赋能软件开发,并给出从拍摄到软件集成的实践路径。
一、工厂厂房拍摄的核心价值
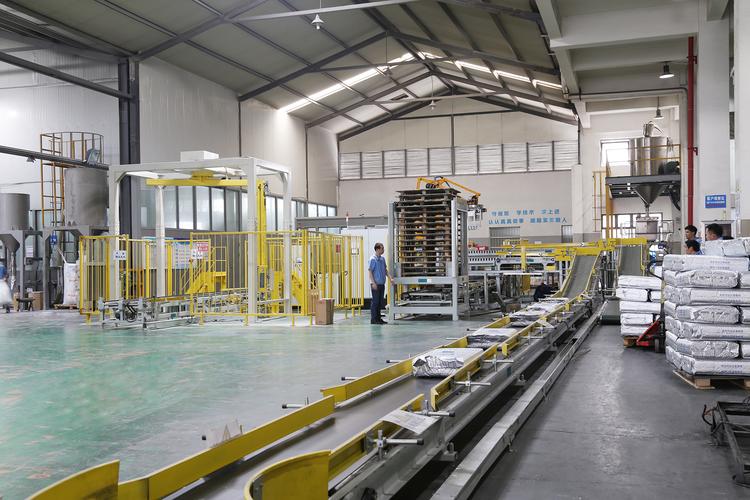
工厂厂房拍摄能够捕捉真实生产环境的几何结构、设备布局、光照条件、人员操作等细节,为软件开发提供高保真的场景数据。其核心价值体现在:
- 真实场景建模:通过摄影测量或激光扫描生成厂房三维模型,用于数字孪生系统开发。
- 视觉算法训练:采集大量带标注的厂房图像,训练缺陷检测、安全监控等机器视觉模型。
- 用户体验设计:基于实景照片和视频设计工业软件界面与交互流程,提升易用性。
- 虚拟培训内容:拍摄设备操作与维护过程,制作AR/VR培训课件,降低培训成本。
二、拍摄技术选型与数据采集
2.1 拍摄设备与方式
- 普通相机/手机:适用于纹理采集、二维图像数据集构建,成本低、灵活性高。
- 全景相机:快速获取厂房360°全景图,用于虚拟漫游和远程巡检软件。
- 无人机:对大型厂房顶部、管线密集区域进行俯拍,弥补地面视角盲区。
- 激光扫描仪(LiDAR):获取高精度点云数据,用于数字孪生和空间分析。
- 深度相机:采集RGB-D数据,用于机器人导航与抓取算法开发。
2.2 拍摄规范与注意事项
- 光照一致性:尽量在稳定光照条件下拍摄,避免强烈阴影影响后续处理。
- 多角度覆盖:对关键设备进行多角度、多距离拍摄,确保三维重建完整性。
- 标定与参照物:放置标定板或已知尺寸参照物,便于后期尺度校准。
- 数据标注:拍摄时同步记录设备名称、位置、状态等信息,形成结构化元数据。
- 安全合规:遵守工厂安全规定,避免拍摄涉密区域或影响生产。
三、从拍摄数据到软件开发:关键流程
3.1 数据预处理
对采集的图像、视频、点云进行去噪、配准、色彩校正等预处理,统一坐标系与分辨率,为后续建模和算法训练准备高质量数据。
3.2 三维重建与场景构建
利用摄影测量软件(如RealityCapture、ContextCapture)或点云处理工具(如CloudCompare)生成厂房三维模型。模型可导入游戏引擎(Unity、Unreal Engine)或GIS平台,用于开发数字孪生、虚拟巡检等应用。
3.3 机器视觉数据集构建
从拍摄图像中截取感兴趣区域,进行标注(如缺陷、人员、安全帽、设备状态),形成训练集与验证集。结合数据增强技术提升模型泛化能力。
3.4 软件集成与功能实现
- 数字孪生系统:将三维模型与实时传感器数据绑定,开发可视化监控与预测性维护功能。
- AR辅助运维:基于实景拍摄的厂房图像开发AR识别与叠加指引,帮助运维人员快速定位设备。
- 机器视觉检测:将训练好的模型部署到边缘设备或云端,实现实时质量检测与安全预警。
- 虚拟培训平台:利用全景视频或三维场景开发交互式培训模块,支持PC端与VR头显。
四、典型应用场景
- 智能巡检软件:通过厂房拍摄构建巡检路线与点位,结合图像识别自动判断设备异常。
- 数字孪生工厂:基于高精度扫描数据开发三维可视化平台,支持远程监控与仿真优化。
- 安全监控系统:利用厂房摄像头拍摄的视频训练人员行为识别模型,检测违规操作。
- 设备维护AR手册:拍摄设备拆装过程,制作AR步骤指引,降低维修门槛。
五、挑战与对策
- 数据量大:采用高效压缩与分块处理,结合云存储与边缘计算。
- 场景复杂:多源数据融合(图像+点云+CAD),提升建模鲁棒性。
- 标注成本高:引入半自动标注工具与主动学习策略,减少人工投入。
- 隐私与安全:对人员图像进行脱敏处理,建立数据访问权限控制。
六、未来展望
随着5G、AI与数字孪生技术的发展,工厂厂房拍摄将更加自动化与智能化。例如,自主移动机器人(AMR)搭载相机进行定期巡拍,实时更新场景模型;生成式AI辅助从拍摄数据快速生成训练样本,加速软件开发迭代。厂房拍摄与软件开发的深度融合,将推动工业软件向更真实、更智能、更易用的方向演进。
##
工厂厂房拍摄不仅是技术资料的记录手段,更是软件开发的重要数据源头。通过规范的拍摄流程、合理的技术选型与系统化的数据加工,开发团队能够构建出贴合实际生产场景的工业软件,为智能制造赋能。希望本文的框架能为相关从业者提供有益参考。